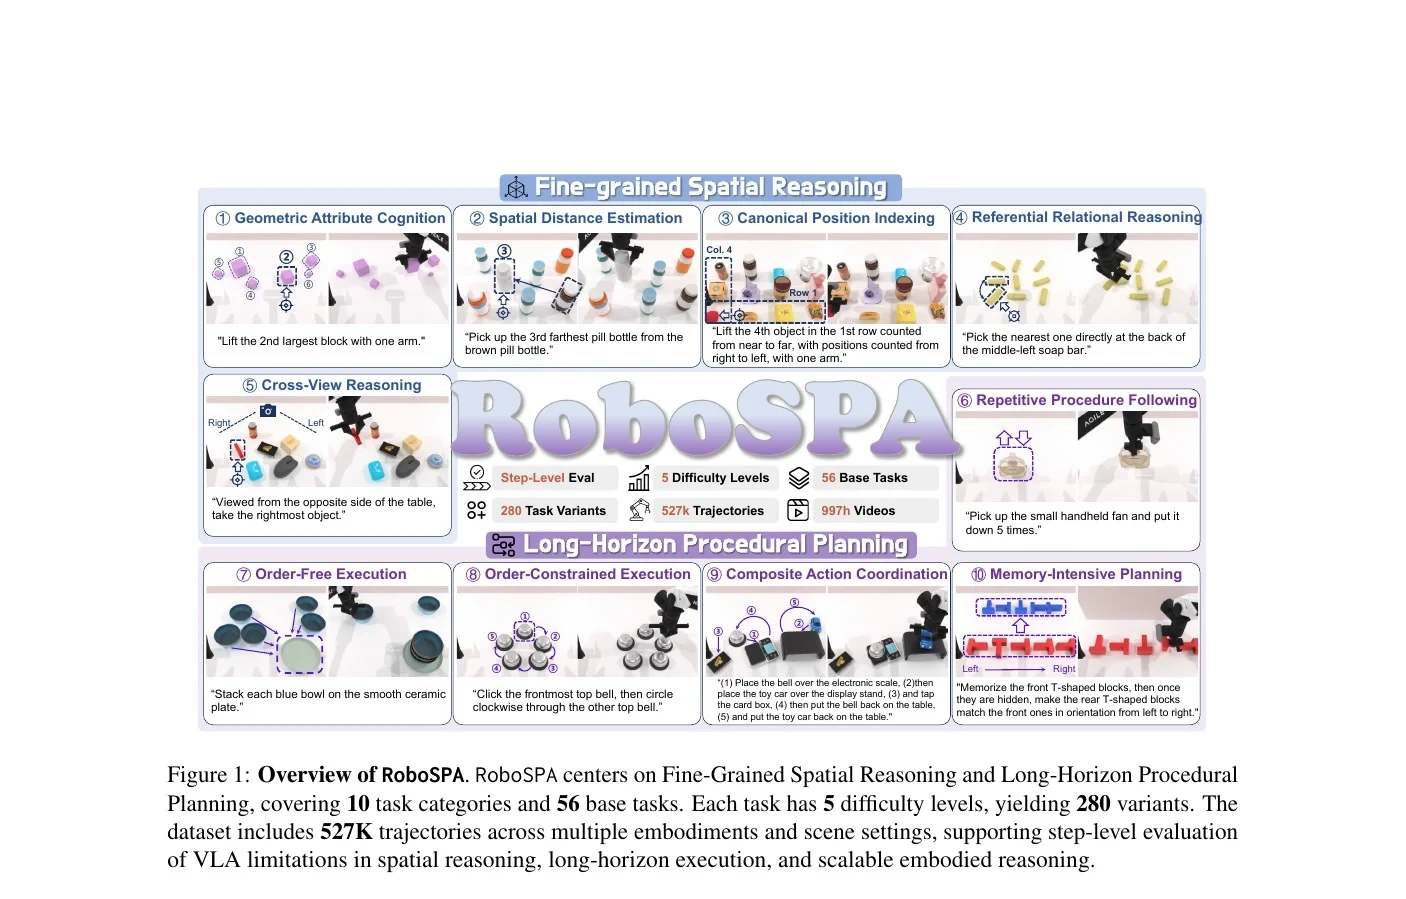
대표 이미지 · 도해: 원 논문 저자 · arXiv
테이블 위 물건 하나를 집는 로봇과, 복잡한 방에서 여러 조건을 기억하며 순서대로 정리하는 로봇은 난도가 전혀 다릅니다. 그런데 로봇 AI 평가는 짧고 단순한 성공 여부에 머무는 경우가 많았습니다. 2026년 9월 4일 공개된 RoboSPA는 공간 판단과 긴 절차 계획을 단계별로 어렵게 만드는 새 벤치마크입니다.
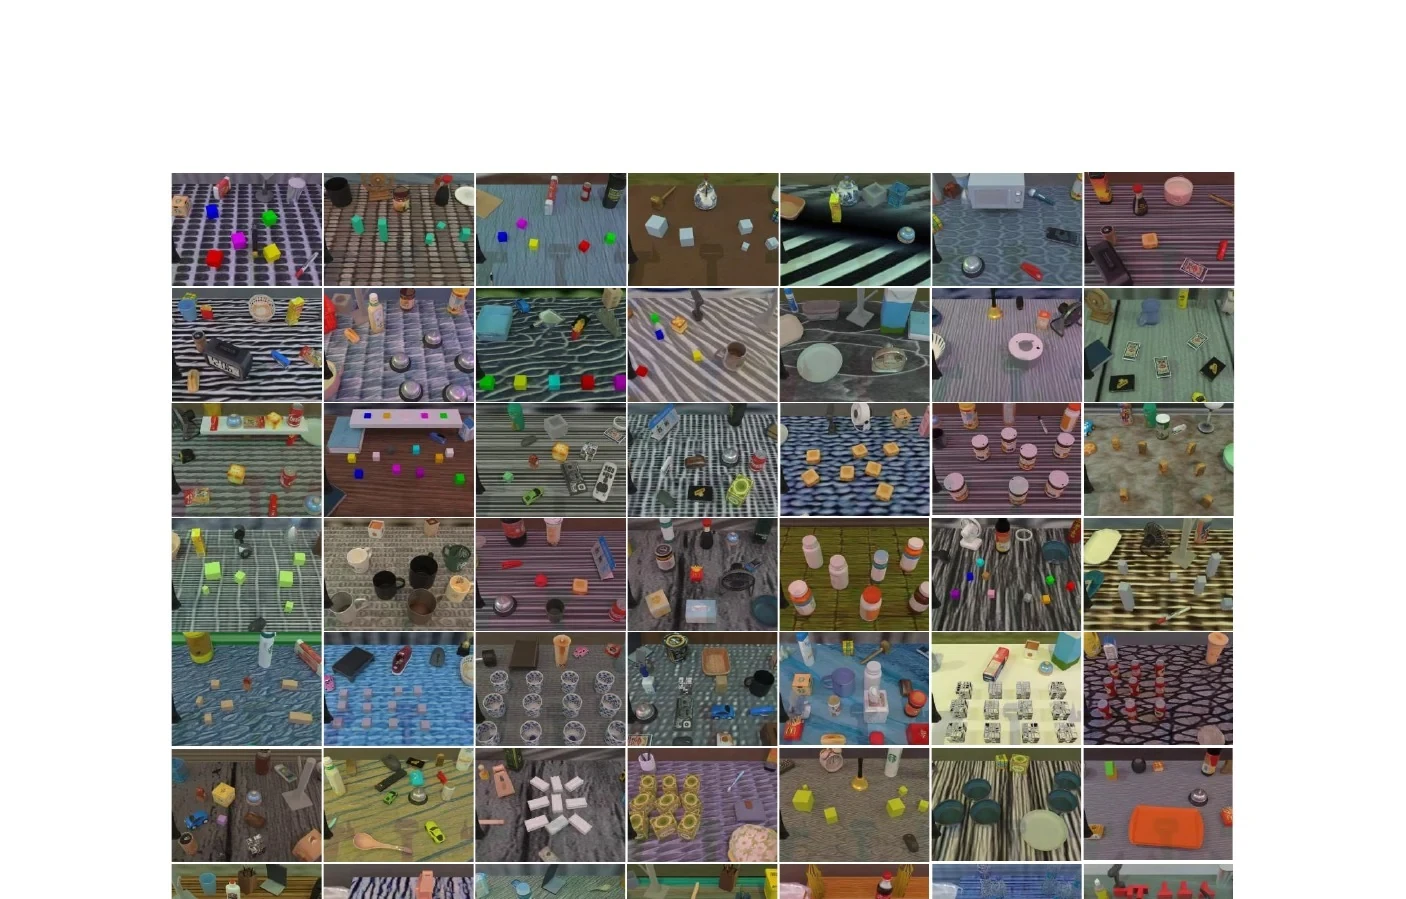
연구진은 10개 과제 범주, 56개 기본 과제, 다섯 난도에서 280개 변형을 만들고 여러 로봇 형태와 장면에서 52만7천 개의 실행 궤적을 모았습니다. 현재의 시각·언어·행동 모델이 복잡성이 늘 때 어디서 무너지는지 보려는 시험장입니다.
성공과 이해의 차이
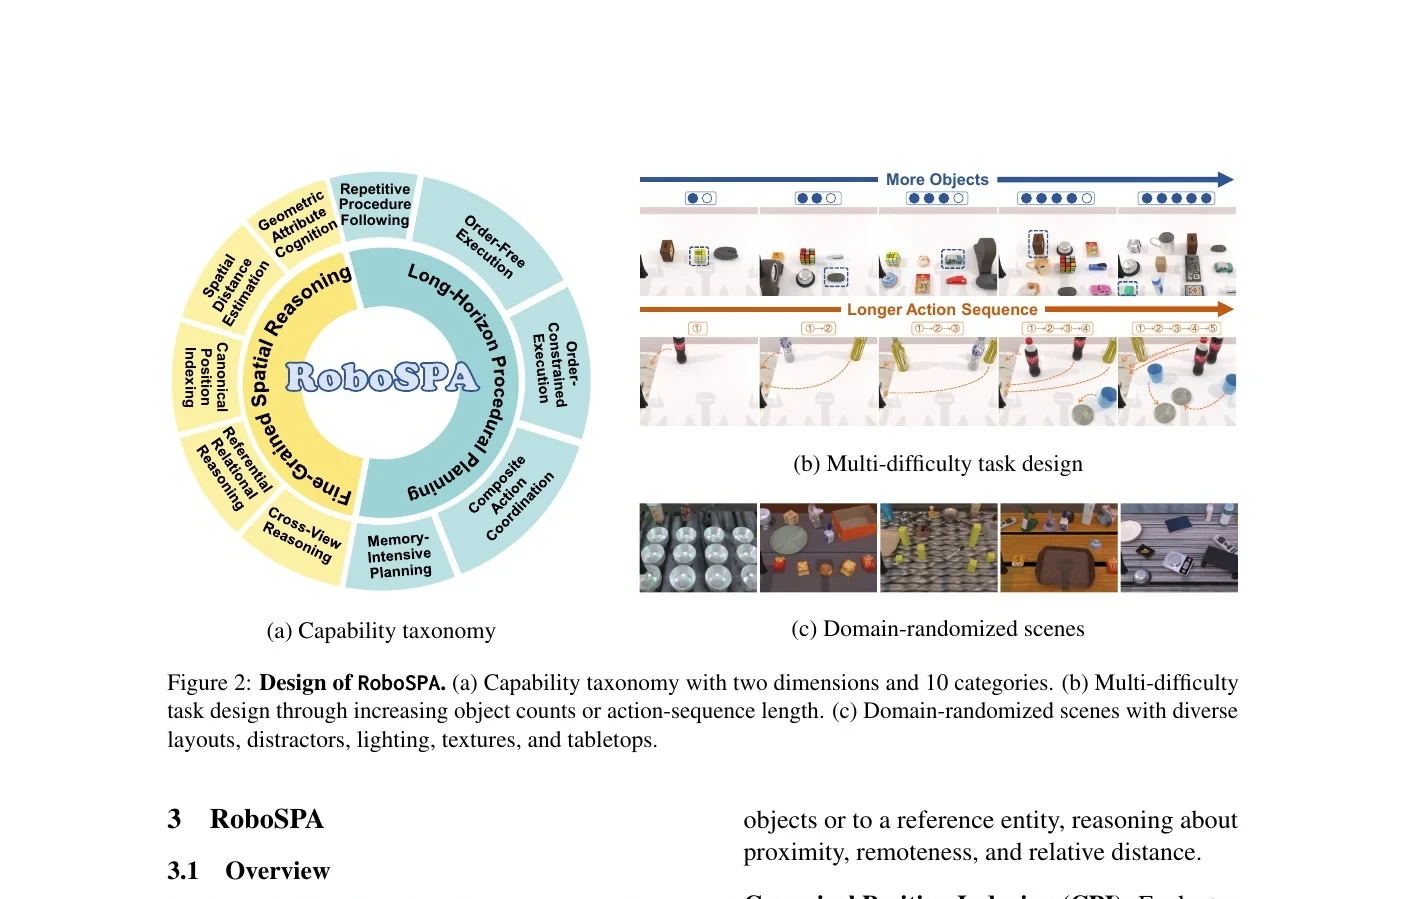
기존 평가는 컵을 지정한 위치에 놓았는지처럼 최종 상태를 봅니다. 우연히 성공했는지, 공간 관계를 제대로 이해했는지, 중간 순서를 기억했는지는 잘 드러나지 않습니다. RoboSPA는 장애물, 유사한 물체, 긴 작업 순서를 추가하며 난도를 한 단계씩 높입니다.
같은 기본 과제라도 ‘왼쪽’과 ‘뒤쪽’ 관계가 겹치거나, 앞 단계의 결과를 다음 단계에서 기억해야 하면 모델의 진짜 약점이 보입니다.
280개 변형과 52만7천 경로
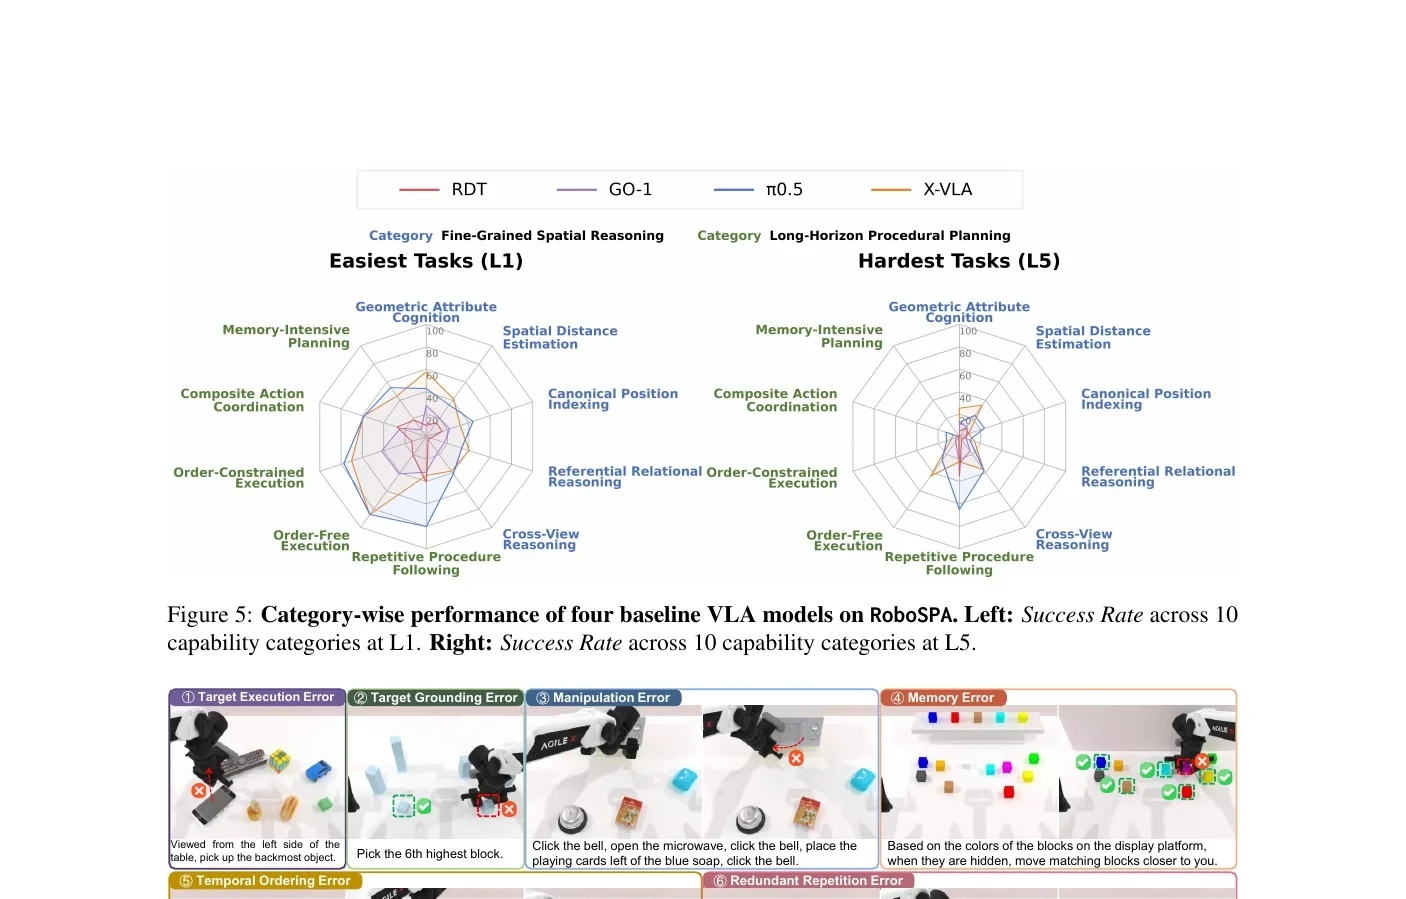
56개 기본 과제를 다섯 난도로 확장하면 280개 변형이 됩니다. 연구진은 여러 로봇 형태와 다양한 장면에서 52만7천 궤적을 수집했습니다. 단순히 데이터 양을 늘린 것이 아니라 공간 모호성과 절차 길이를 조절할 수 있게 한 점이 중요합니다.
개발자는 모델이 실패했을 때 시각 인식, 관계 추론, 기억, 저수준 제어 중 어느 부분을 고쳐야 하는지 더 구체적으로 볼 수 있습니다.
긴 계획에서 커지는 오차
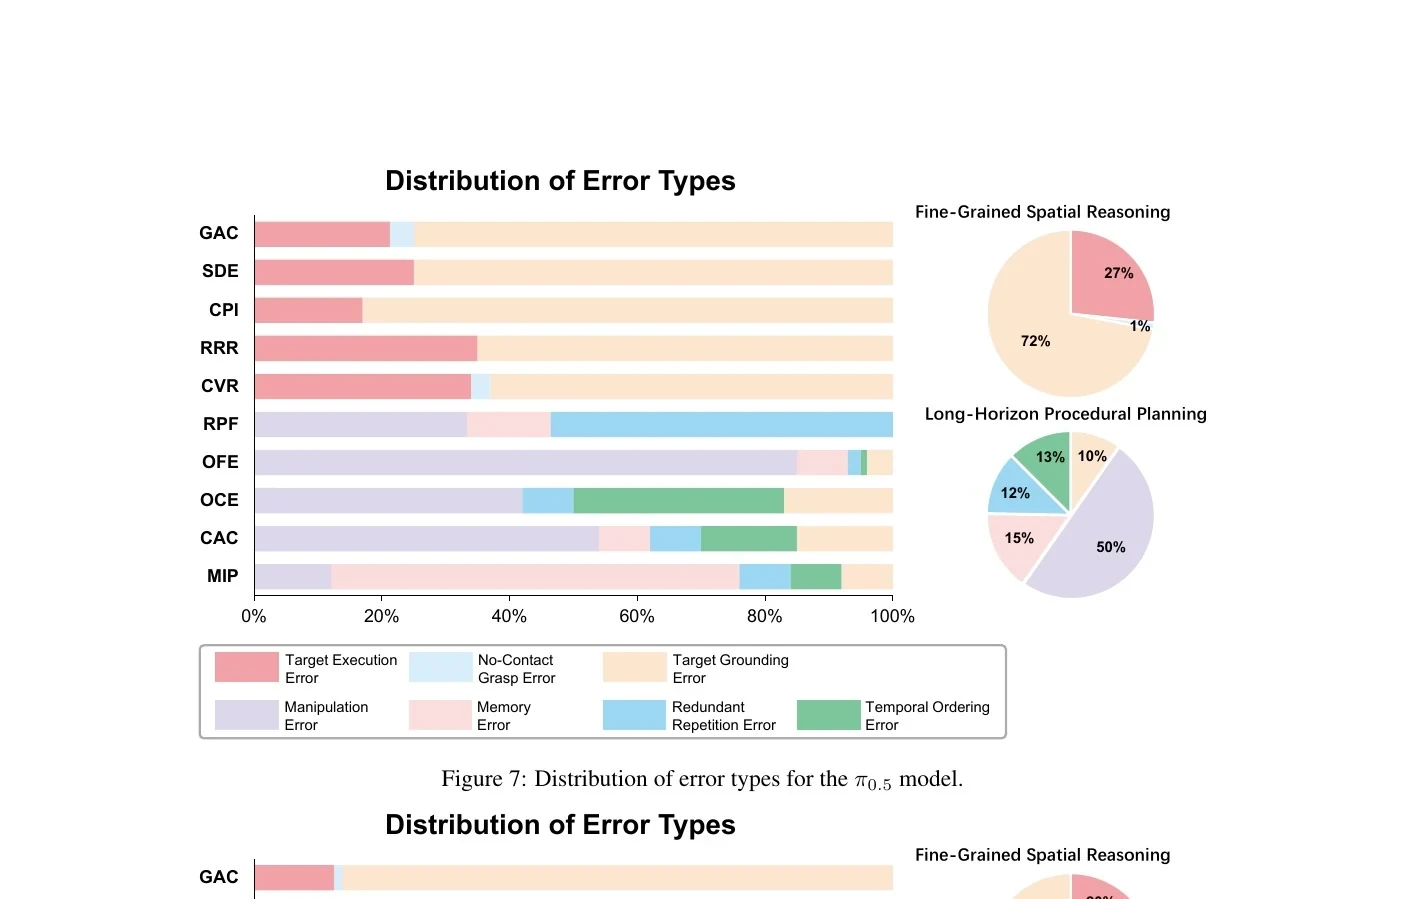
대표적인 VLA 모델들은 복잡한 공간 관계, 정밀한 동작, 기억이 필요한 긴 계획에서 여전히 어려움을 보였다고 연구진은 밝혔습니다. 한 단계의 작은 오차가 다음 단계의 입력을 바꾸고, 마지막에는 전체 실패로 커집니다.
이는 공장이나 가정에서 로봇에게 자연어로 긴 일을 맡길 때 특히 중요합니다. 평균 성공률 하나보다 어느 난도에서 실패가 급증하는지, 실패 뒤 복구할 수 있는지를 확인해야 합니다.
시뮬레이션 밖의 안전선
RoboSPA가 실제 로봇의 안전성을 보장하는 것은 아닙니다. 시뮬레이션의 마찰, 조명, 센서 오류와 사람의 예측 불가능한 움직임은 현실과 다릅니다. 52만7천 경로도 연구진이 정한 과제 분포 안의 데이터입니다.
다음 검증은 보지 못한 환경, 다른 하드웨어, 사람과 함께 있는 공간에서 이뤄져야 합니다. 그럼에도 이번 연구는 로봇 AI 경쟁의 질문을 바꿉니다. 짧은 데모를 성공하느냐가 아니라, 복잡성이 커질 때 실패 이유를 설명하고 안전하게 멈출 수 있느냐가 다음 기준입니다.