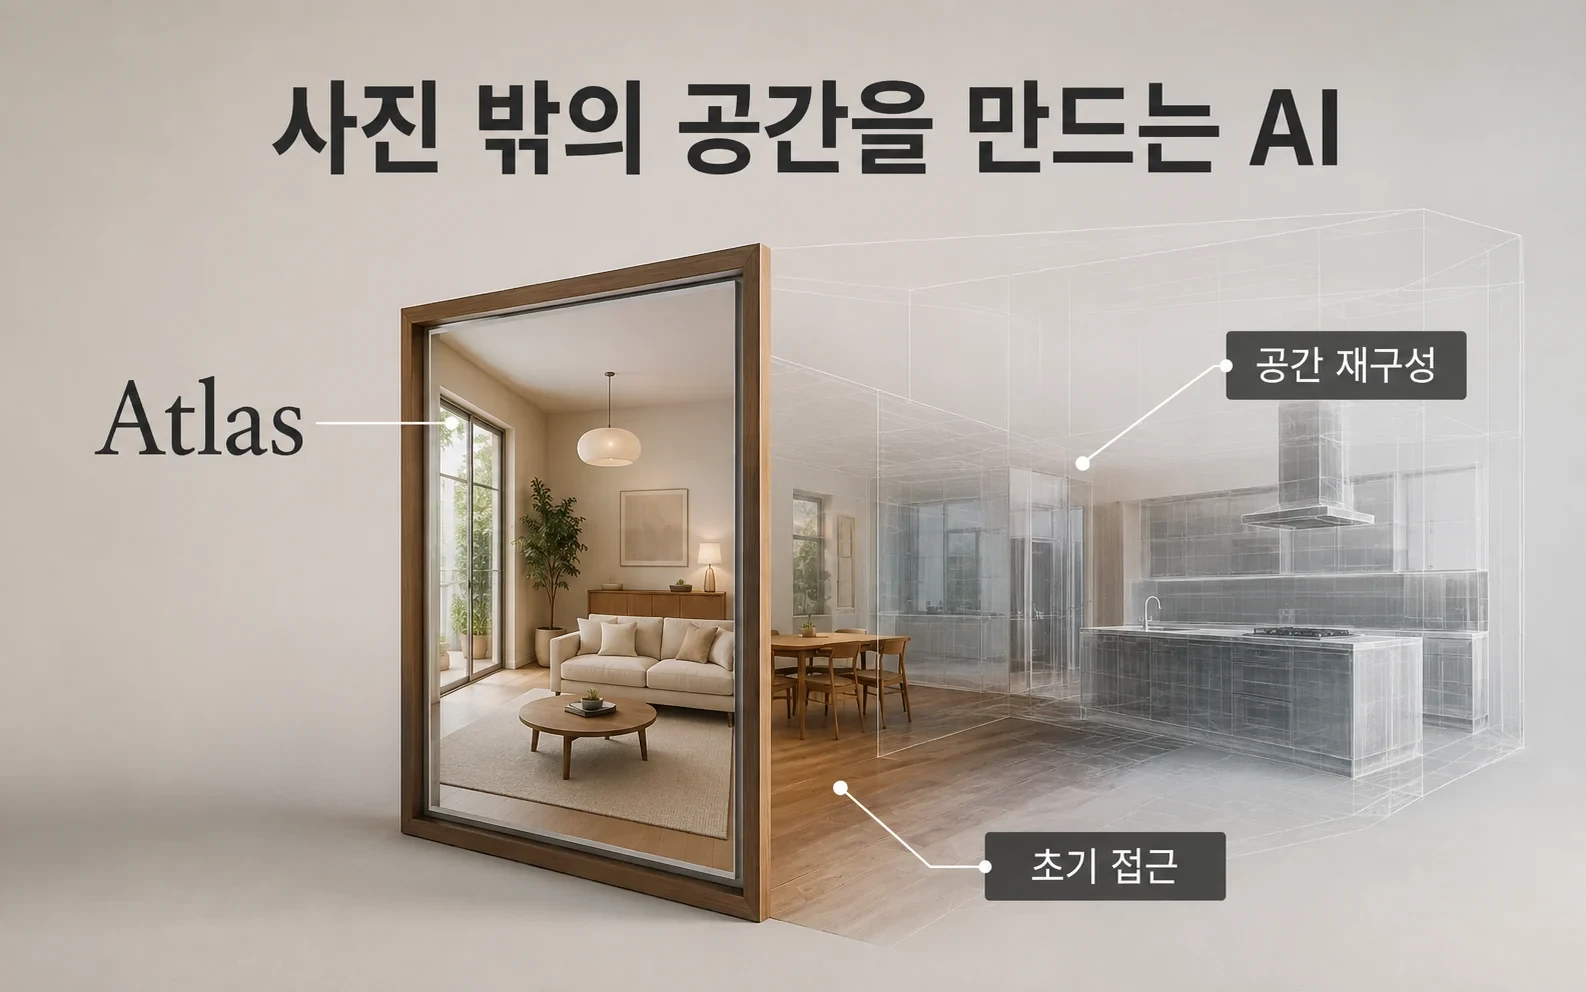
사진 한 장을 주고 카메라를 옆으로 움직였을 때 보일 장면을 만들 수 있다면, 영상 제작과 공간 모델링의 출발점이 달라집니다. 월드랩스(World Labs)는 2026년 9월 1일 이런 작업을 함께 다루는 새 모델 아틀라스(Atlas)를 공개했습니다. 텍스트와 이미지, 영상, 3차원 정보를 하나의 모델에서 처리하고, 일부 파트너를 대상으로 초기 접근을 시작하는 단계입니다.
회사는 최대 1440p 해상도로 1분 길이의 카메라 제어 영상을 만들고, 여러 사진에서 3차원 공간을 복원하는 예시를 공개했습니다. 다만 보이지 않던 공간을 생성한다는 능력에는 중요한 구분이 필요합니다. 실제로 촬영한 정보를 복원하는 부분과 그럴듯하게 상상해 채운 부분이 함께 들어갈 수 있습니다.
카메라의 위치를 말이 아니라 입력으로 줍니다
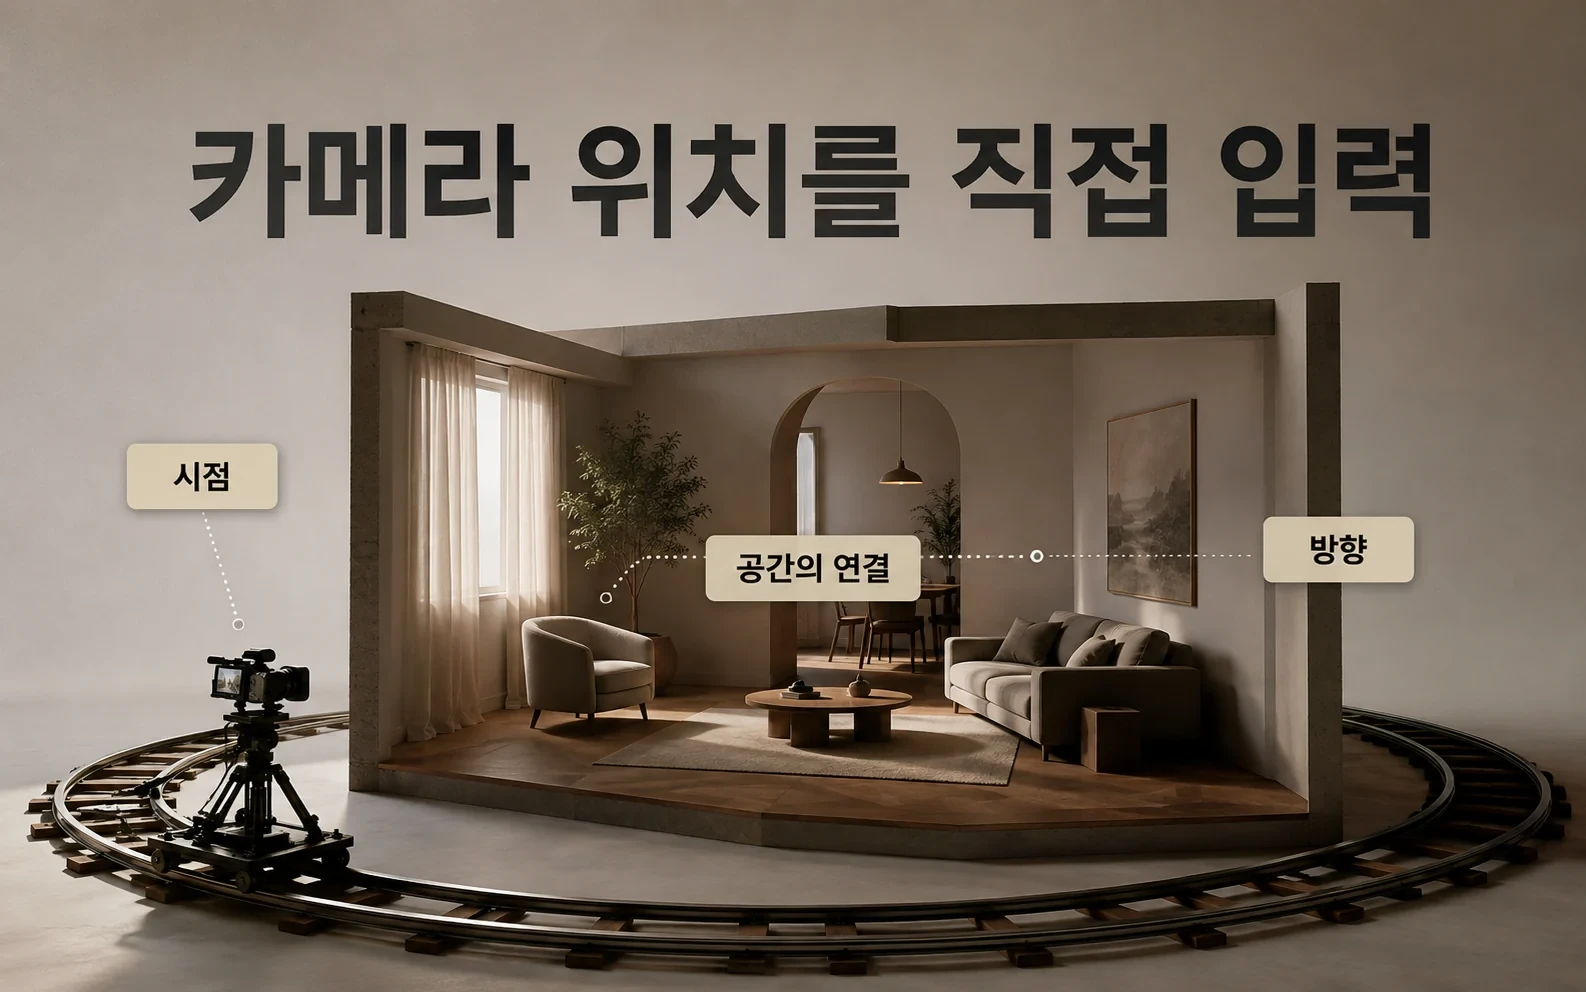
보통 영상 생성 모델에 카메라 움직임을 요구할 때는 오른쪽으로 이동하거나 위로 올라가라는 문장을 사용합니다. 아틀라스는 카메라의 위치와 방향을 직접 입력으로 다룹니다. 각 이미지가 3차원 공간의 어디에서 보이는 장면인지 연결한 뒤, 그 공간적 맥락을 바탕으로 다음 장면을 생성하는 방식입니다.
월드랩스는 이를 멀티모달 자기회귀 확산 트랜스포머라고 설명합니다. 여러 종류의 정보를 함께 받아 이전 결과를 참고하며 다음 요소를 순서대로 만들고, 이미지 같은 복잡한 데이터는 잡음을 걷어내는 방식으로 생성합니다. 중요한 변화는 전문 용어의 조합보다, 카메라와 공간의 관계를 모델이 직접 다룬다는 데 있습니다. 제작자가 원하는 시점을 더 구체적으로 지정할 수 있기 때문입니다.
사진이 늘어날수록 상상의 범위는 줄어듭니다
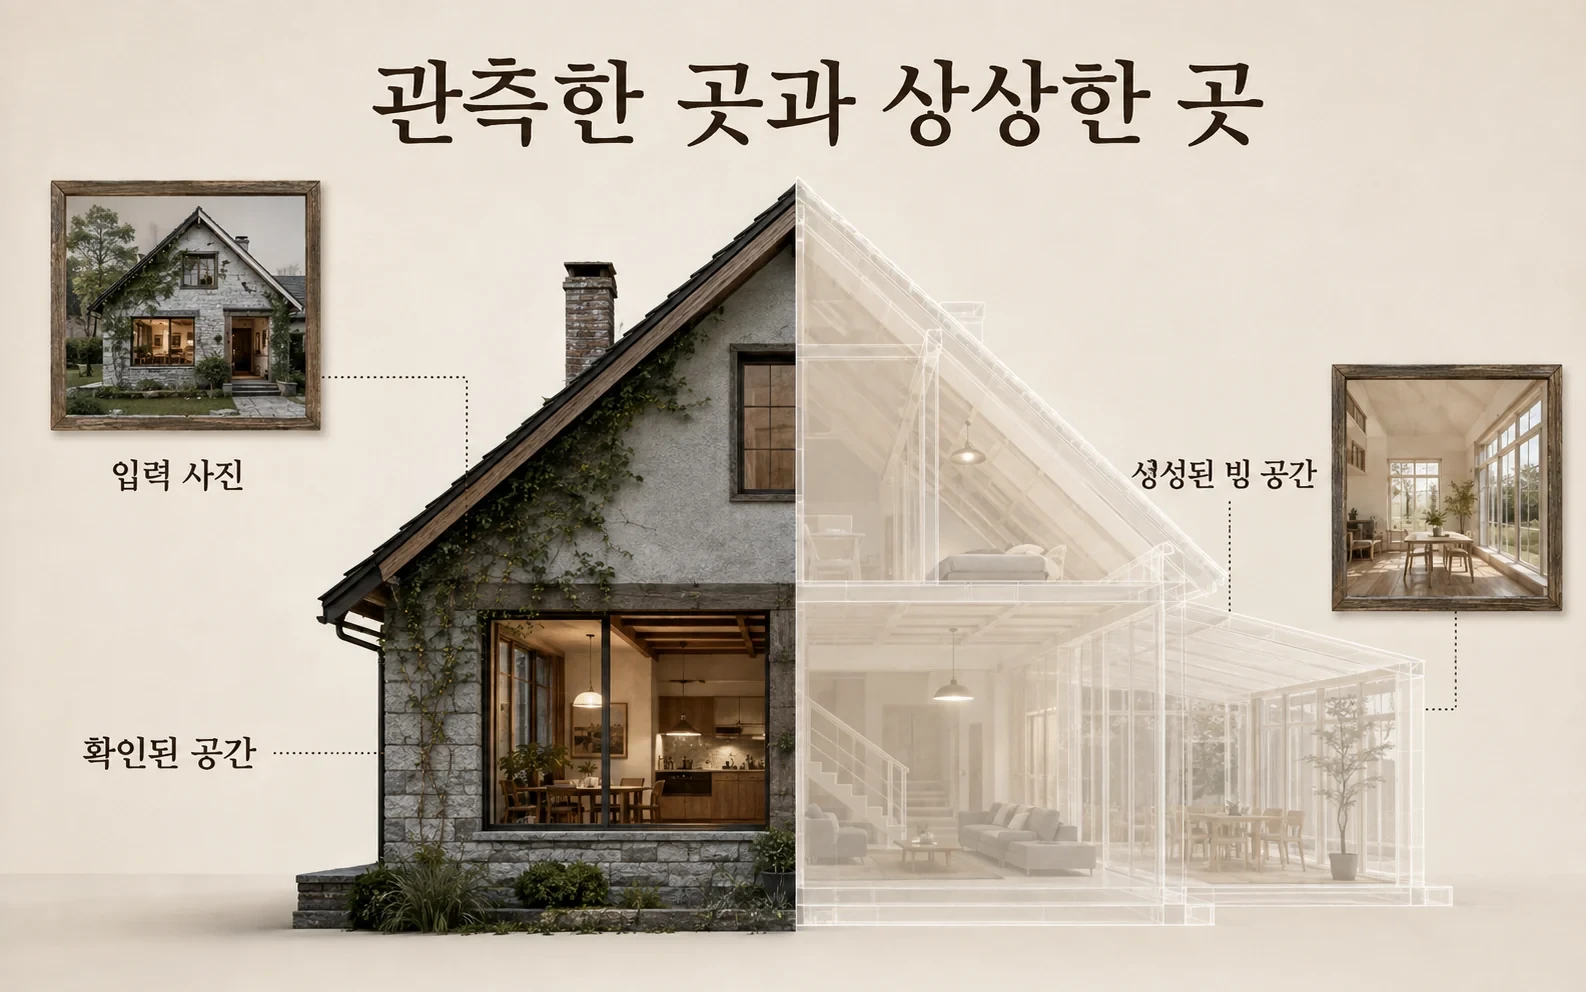
집 앞 정원 사진 한 장만 있다면 카메라에 잡히지 않은 집 뒤쪽의 모습은 알 수 없습니다. 모델은 학습한 지식을 바탕으로 있을 법한 장면을 채웁니다. 추가 사진을 주면 실제로 확인한 공간이 넓어지고 상상에 맡기는 부분은 줄어듭니다. 월드랩스의 공식 시연도 이런 차이를 설명합니다.
창작에서는 빈 부분을 자연스럽게 채우는 능력이 장점일 수 있습니다. 반대로 실제 건물의 치수나 구조를 확인하는 작업에서는 그럴듯함이 정확함을 대신할 수 없습니다. 입력에 없는 공간이 보기 좋게 이어졌더라도 그곳에 실제 문이나 통로가 있다고 받아들이면 안 됩니다. 사용 목적에 따라 생성된 부분을 따로 검증해야 합니다.
공간이 파일이 되면 활용 범위가 넓어집니다
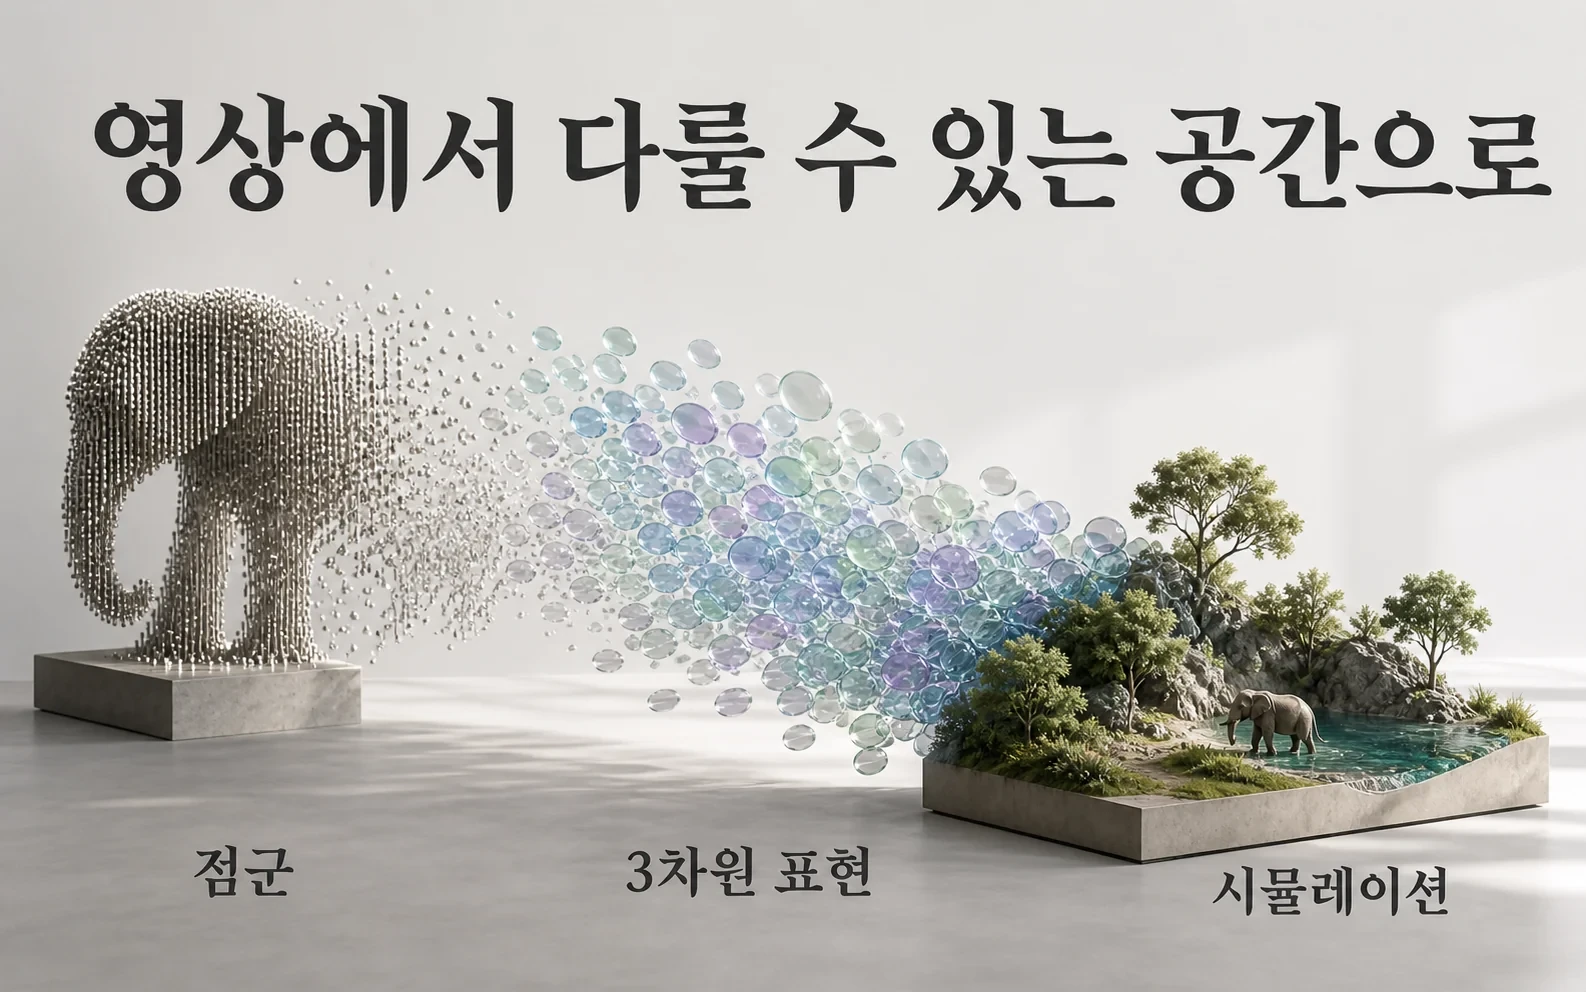
아틀라스는 영상뿐 아니라 점군과 3차원 가우시안 스플랫 같은 공간 표현도 출력합니다. 점군은 공간의 형태를 많은 점으로 나타낸 것이고, 가우시안 스플랫은 작은 색과 투명도의 덩어리를 겹쳐 장면을 표현하는 방식입니다. 영상 파일을 보는 데서 그치지 않고 다른 시점으로 탐색하거나 제작 도구에 연결할 가능성이 생깁니다.
회사는 휴대전화 영상에서 실제 공간을 복원하고, 그 안을 이동하는 로봇의 카메라에 보일 장면을 만드는 사례도 제시했습니다. 이는 로봇 학습과 시험용 환경을 만드는 접근입니다. 곧바로 로봇이 현실에서 안전하게 움직이는 능력이 입증됐다는 뜻은 아닙니다. 실제 접촉과 마찰, 센서 오차까지 맞는지는 별도의 검증이 필요합니다.
성능 비교의 입력 조건도 함께 봐야 합니다
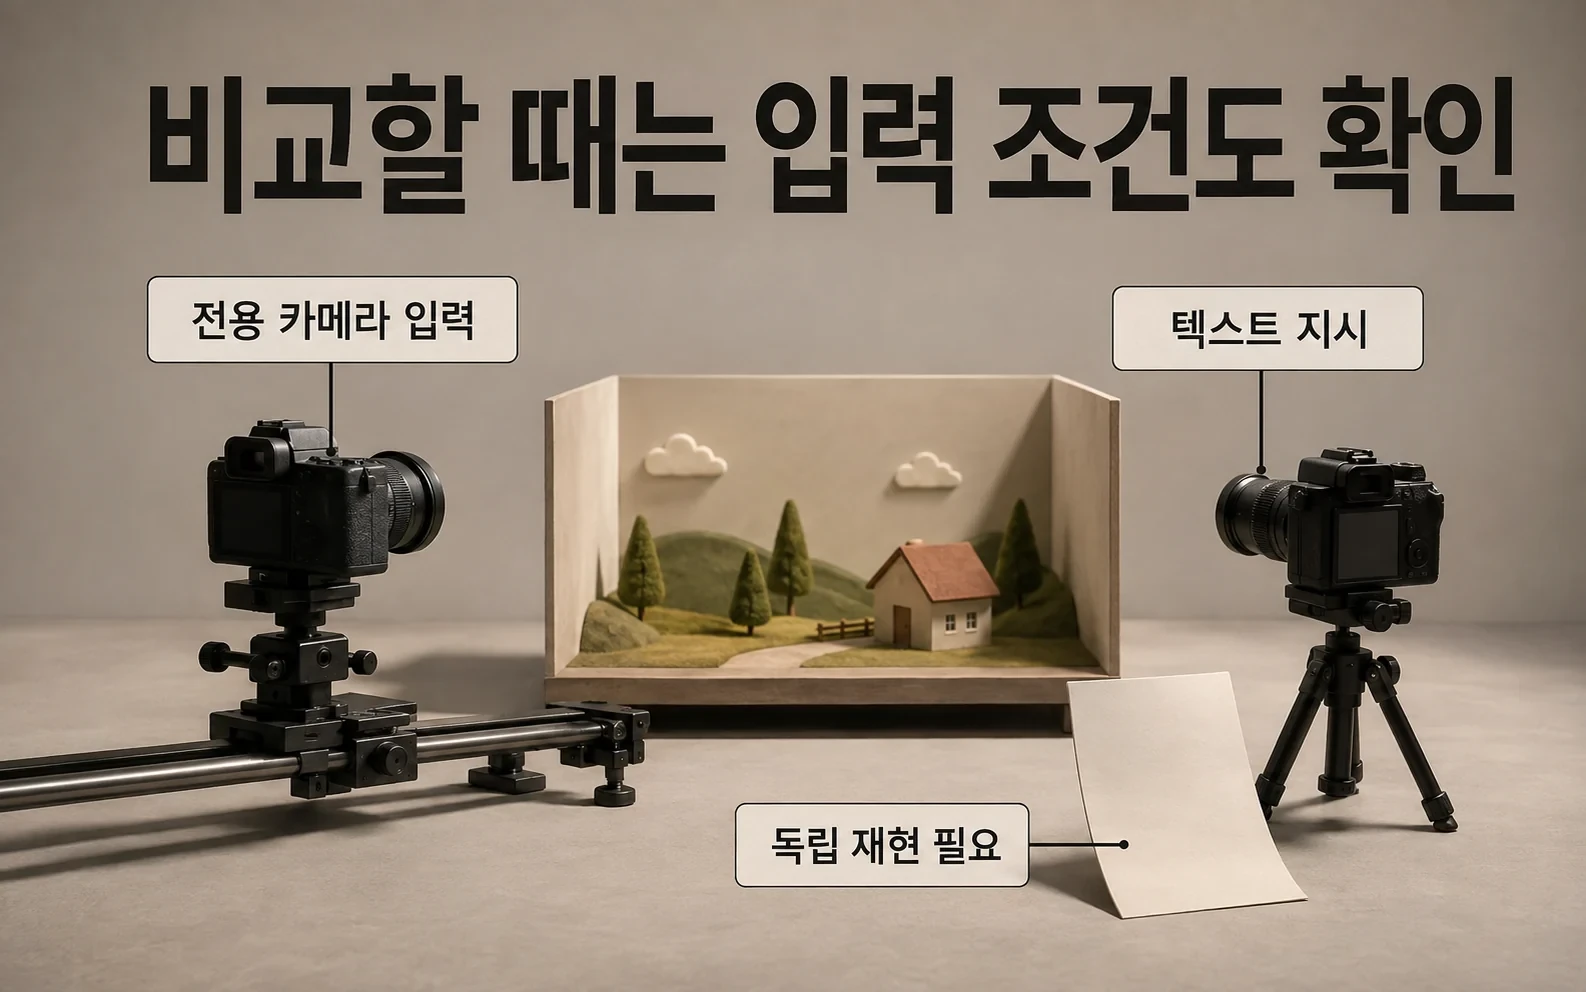
월드랩스의 카메라 제어 비교에서는 아틀라스에 전용 카메라 입력을 주고, 다른 모델에는 움직임을 설명하는 텍스트를 줬습니다. 회사는 다른 모델에 더 정교한 프롬프트를 사용하면 결과가 달라질 가능성을 인정했습니다. 외부 사람이 결과를 평가했더라도 시험 설계와 실행을 회사가 했다는 점은 남습니다. AI Weekly 역시 공개된 성능 수치가 회사 평가이며 독립 재현이 필요하다고 짚었습니다.
아틀라스는 향후 월드랩스의 마블(Marble)과 다른 제품을 뒷받침할 예정입니다. 아직 모든 이용자가 같은 조건으로 구매하는 일반 제공 서비스로 볼 수는 없습니다. 실제 제작자가 확인할 다음 단계는 접근 범위와 가격, 생성 시간, 그리고 여러 입력과 카메라 경로에서의 일관성입니다. 공간을 상상하는 능력이 커질수록 어디까지 관측했고 어디부터 만들었는지를 아는 일이 더 중요해집니다.