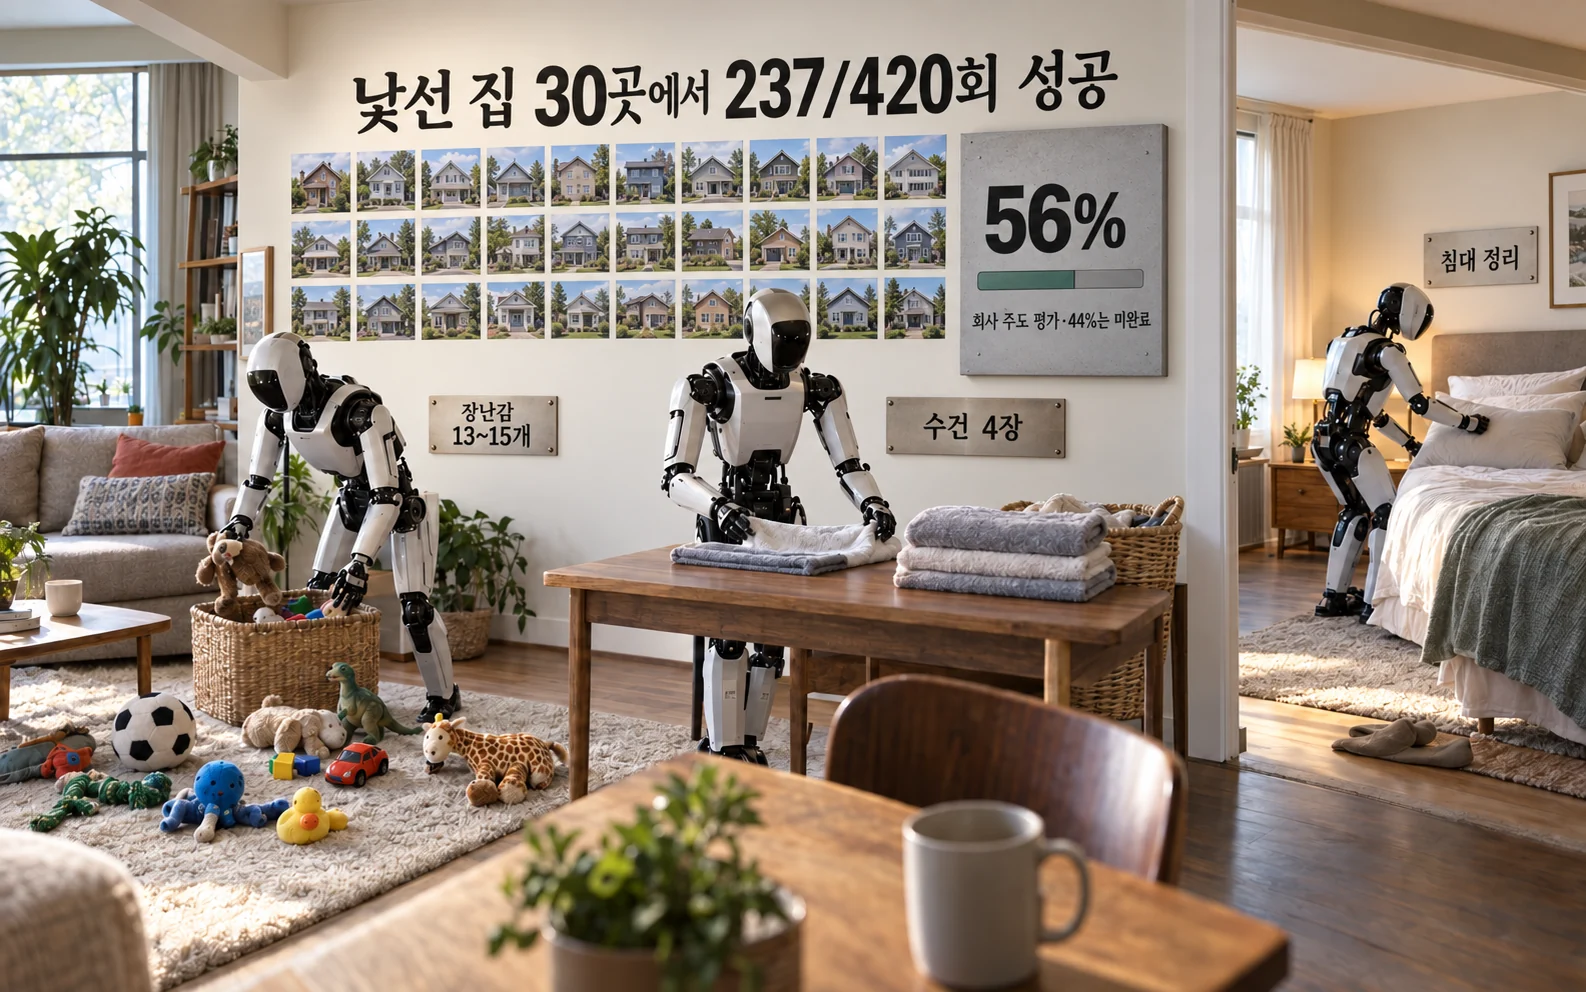
휴머노이드 로봇이 낯선 집에서 일하려면 가구 배치와 물건 모양을 다시 배워야 한다. Figure는 2026년 9월 17일 Helix 2.5를 소개하면서 이 문제를 30개의 보지 못한 미국 가정에서 시험했다고 밝혔다. 거실 정리, 수건 접기, 침대 정리라는 세 가지 행동을 하나의 기반 모델로 수행했고, 평가 주택에서 데이터를 수집하거나 추가 미세조정하지 않았다고 설명했다.
회사가 말한 56%의 의미
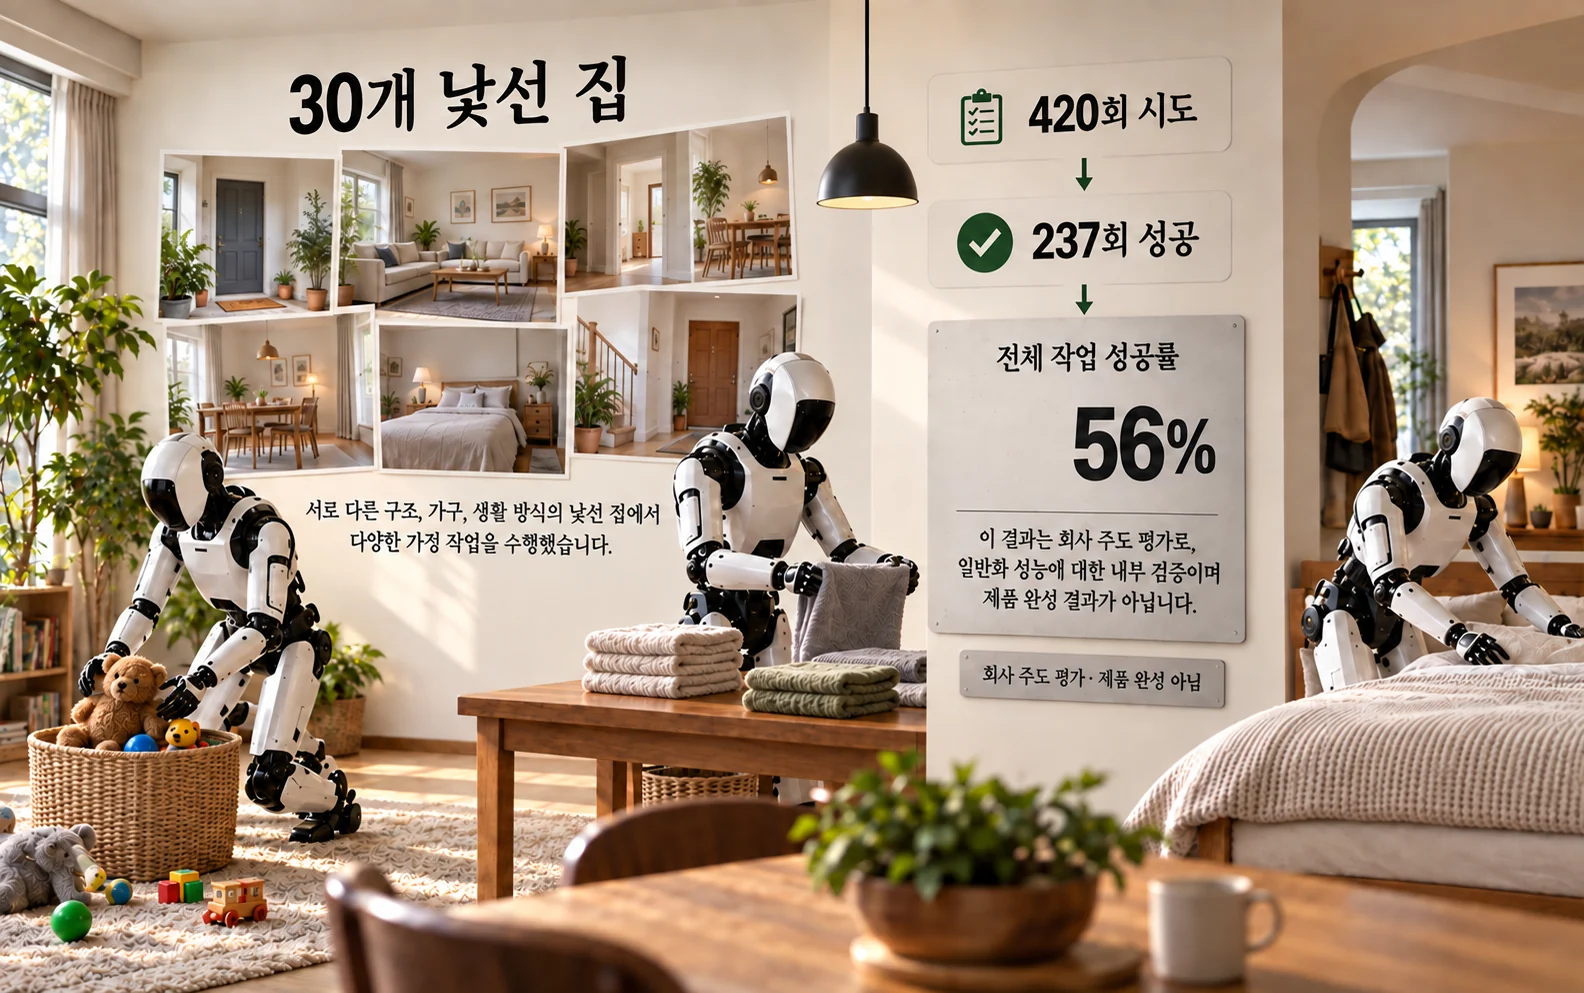
Figure의 비교에서 Index 데이터로 사전학습한 정책은 30개 집 420회 시도 중 237회를 성공해 56%를 기록했고, 같은 작업 데이터를 사용하되 해당 사전학습을 하지 않은 비교 모델은 회사 본문 기준 9%였다. 독립 보도는 비교 모델의 표에 35/420, 약 8.3%도 함께 적혀 있어 두 표기의 작은 차이를 지적했다. 성공은 방 전체의 13~15개 장난감을 모두 바구니에 넣거나, 수건 네 장을 모두 접어 넣거나, 침대의 베개와 이불 모서리를 정리하는 식의 전체 작업 완료를 뜻한다. 회사는 평가 대상 집과 물건이 학습에 들어가지 않았는지 확인하고, 30개 집에서 같은 체크포인트를 사용했다고 설명한다.
이 결과가 보여주는 것은 로봇이 집안일을 해결했다는 사실이 아니다. 모델이 사람의 움직임에서 얻은 넓은 경험을 바탕으로 처음 보는 공간에 행동을 옮길 가능성이 커졌다는 것이다. 로봇을 고객의 집마다 며칠씩 다시 가르쳐야 한다면 가정용 서비스의 비용은 급격히 올라간다. 일반화가 좋아지면 이 적응 비용을 낮출 수 있다.
낯선 집에서 낯선 물건을 다루는 난이도
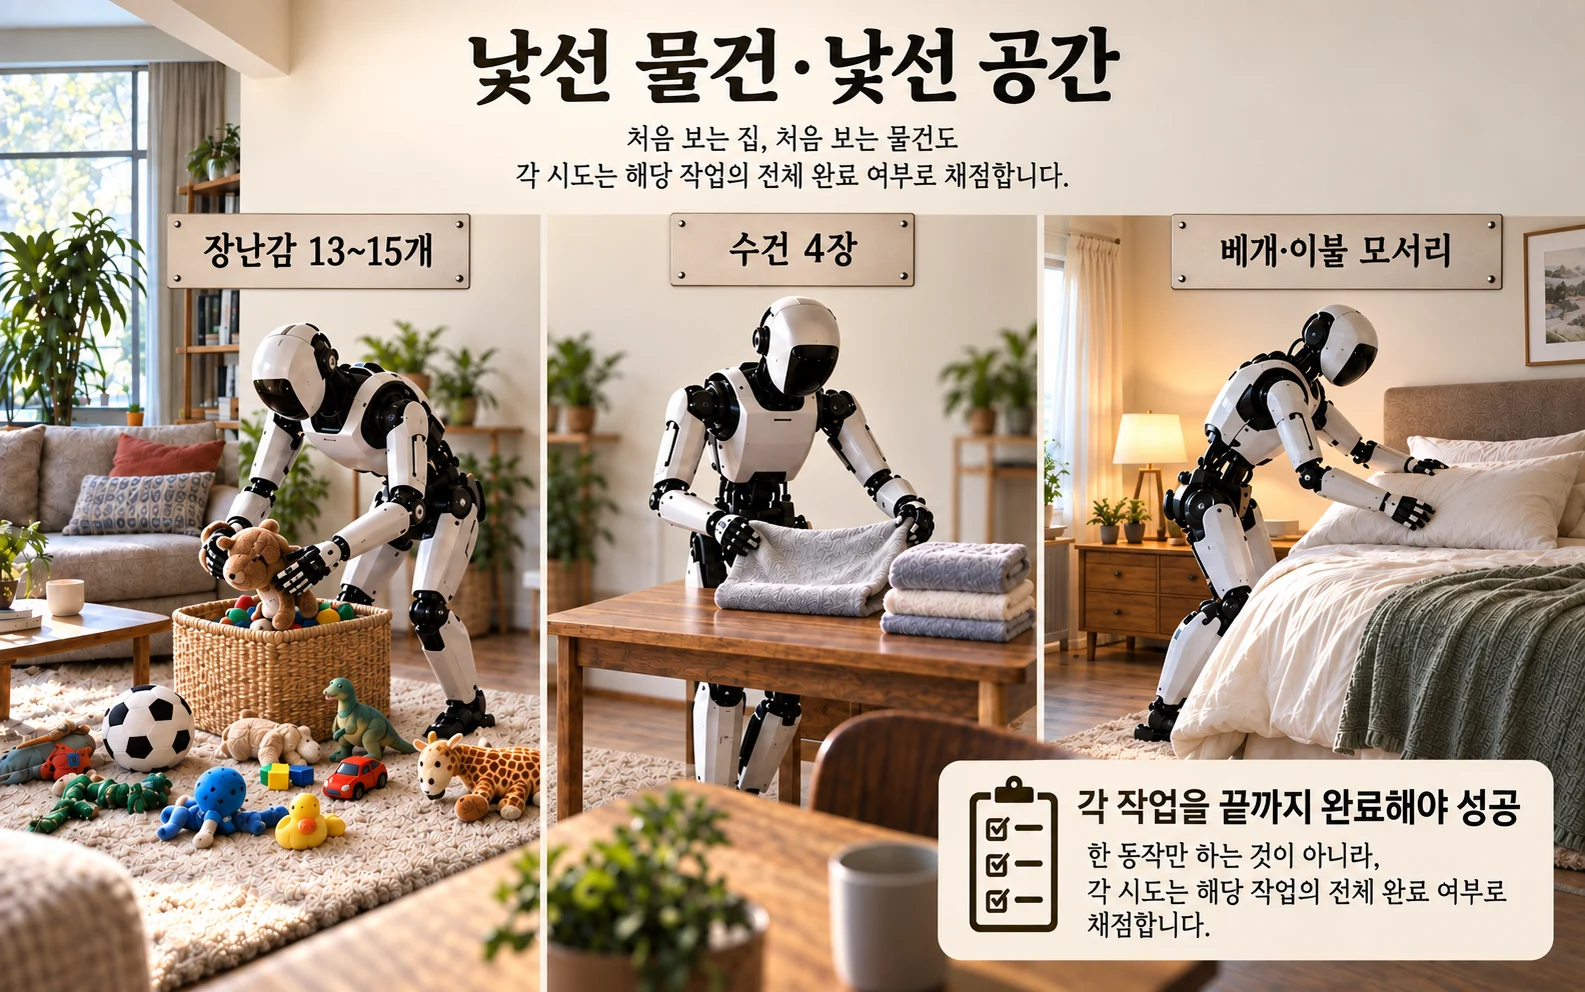
사람은 침대 높이가 달라져도 몸의 위치를 바꾸고, 수건의 재질을 보며 힘을 조절한다. 로봇은 시각 인식, 걷기, 균형, 양손 조작을 동시에 해야 한다. 특히 침대 정리처럼 물체가 변형되는 작업은 고정된 산업용 로봇보다 훨씬 많은 판단을 요구한다.
Figure는 Index 사전학습 데이터가 작업별 추가 데이터의 양을 절반으로 줄이면서도 일반화 실험에서 56%의 전체 작업 성공률을 냈다고 말한다. 이 수치도 회사가 작업 정의·시도 분모·채점 기준을 정해 얻은 자체 비교이며, 평가 집의 규모와 작업 정의가 다른 연구와 바로 비교될 수는 없다.
아직 제품이 아닌 이유
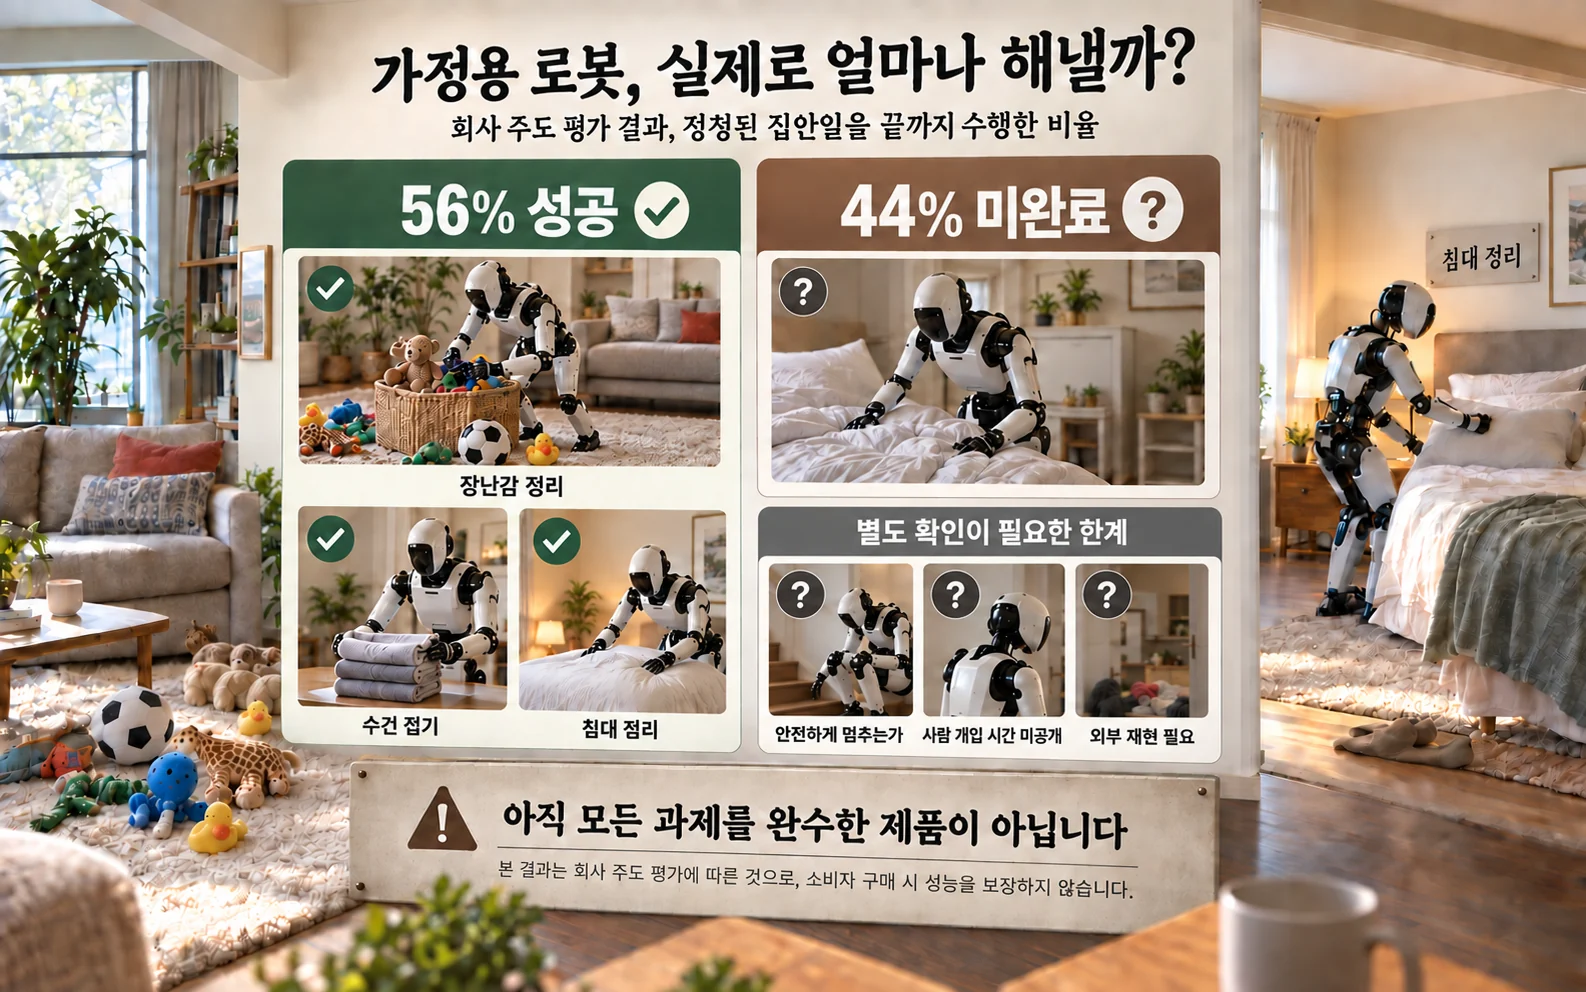
독립 보도는 이 실험을 의미 있는 일반화 신호로 보면서도, 평가의 설계와 채점이 Figure 주도라는 한계를 지적했다. 56%는 약 44%의 실패가 남았다는 뜻이기도 하다. 어떤 집에서 어떤 물건을 놓쳤는지, 사람의 개입이 몇 번 필요했는지, 실패 뒤 안전하게 멈췄는지가 공개돼야 실제 서비스 비용을 계산할 수 있다.
가정용 로봇의 사업성은 한 번의 영상보다 반복률과 책임 문제에 달려 있다. 어린이나 반려동물이 있는 환경에서 오작동하지 않는지, 개인정보가 담긴 영상을 어떻게 처리하는지, 고장 때 누가 방문하는지를 함께 봐야 한다.
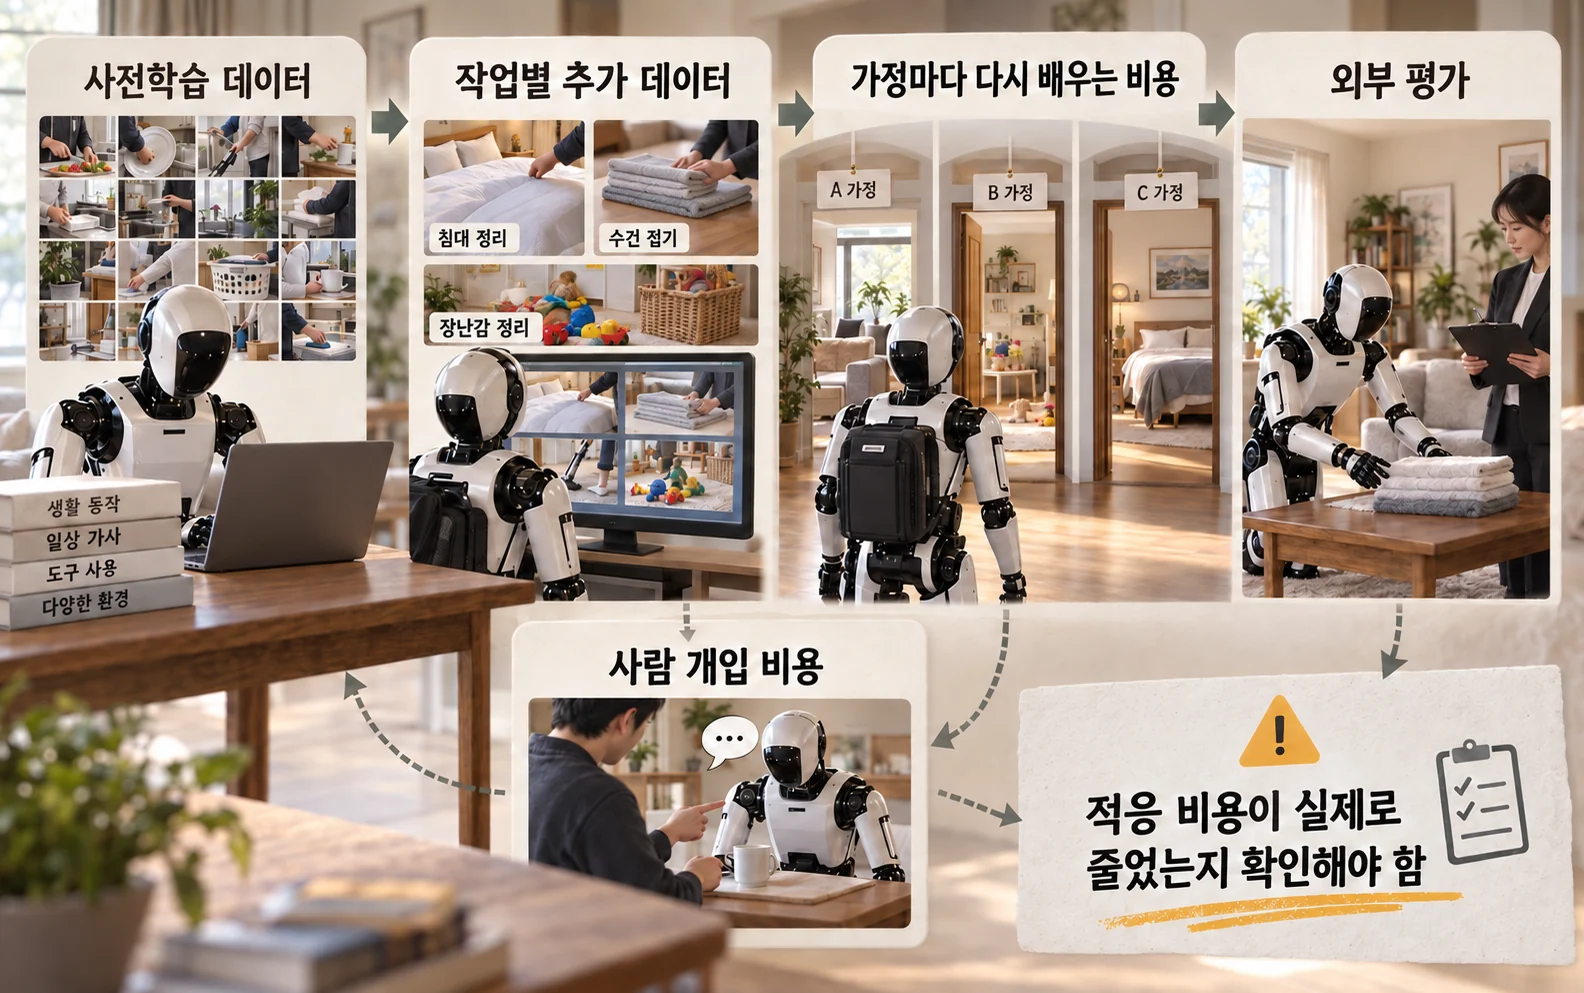
Helix 2.5의 핵심은 로봇의 손재주가 아니라 데이터의 역할을 수치로 보여주려 한 시도다. 앞으로는 회사가 아닌 외부 연구자의 재현, 더 다양한 집과 작업, 사람 개입 비용이 로봇의 ‘집마다 다시 배우는 비용’을 실제로 낮췄는지 판정할 것이다.